Робот с искусственным интеллектом связывает данные датчиков с действиями в физической среде. Для полезного результата нужны восприятие, управление, ограничения и обратная связь. Разговор с моделью описывает задачу, но не подтверждает, что устройство безопасно и правильно выполнит её в реальном мире.
- Как связаны восприятие и действие
- Что даёт симуляция
- Учебный набор сценариев
- Как читать новости о гуманоидных роботах
- Где начать изучение
- FAQ — частые вопросы
- Робот с искусственным интеллектом связывает данные датчиков с действиями в физической среде.
- Внутри статьи разобран вопрос: Как связаны восприятие и действие.
- Внутри статьи разобран вопрос: Что даёт симуляция.
Как связаны восприятие и действие
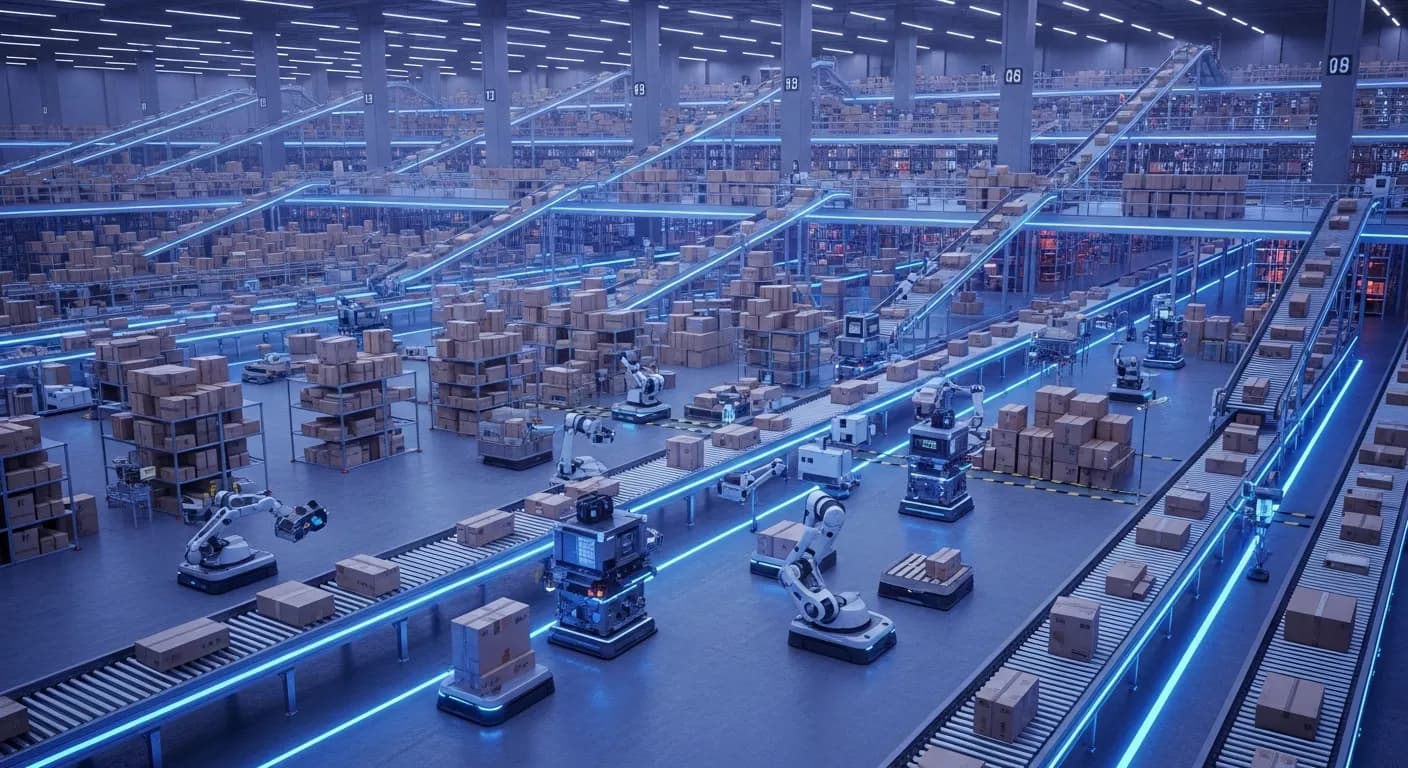
Учебный робот должен перенести коробку. Камера помогает определить положение предмета; система выбирает подход и проверяет, доступен ли путь. Исполнительный механизм выполняет движение, а новые наблюдения показывают, что изменилось. Ошибка на любом этапе влияет на итог.
Если коробка сдвинулась после первого кадра, прежний план уже может не подходить. Поэтому система нуждается в обновлении состояния и условии остановки. Красивое видео одного движения не отвечает на вопрос, как робот ведёт себя при препятствии или неполных данных.
Что даёт симуляция
NVIDIA Isaac Sim предназначен для моделирования роботизированных систем и синтетических данных. Обучающие материалы NVIDIA рассматривают построение робота, работу с физикой и соединение программного и аппаратного тестирования.
Симуляция позволяет проверить сценарий до запуска оборудования. Для переноса результата важны сходство модели среды, характеристики датчиков и ограничения механики. Успешная виртуальная демонстрация остаётся одним этапом проверки, а не универсальным доказательством работы устройства.
Учебный набор сценариев
- Коробка находится в ожидаемом месте.
- Предмет смещён относительно первоначального кадра.
- Путь частично перекрыт.
- Изображение датчика отсутствует или устарело.
- Действие не дало ожидаемого изменения состояния.
Для каждого случая задайте ожидаемое поведение. При потере наблюдения полезным результатом может быть остановка и сообщение о причине. Успешность оценивают по выполненной задаче вместе с соблюдением ограничений.
Как читать новости о гуманоидных роботах
Отделяйте эксперимент, пилот и серийный продукт. Уточняйте, выполнялось ли действие автономно, была ли дистанционная помощь и какие условия ограничивали демонстрацию. Цена прототипа, цена серийной модели и стоимость обслуживания относятся к разным этапам.
Не переносите возможности одного ролика на любые бытовые ситуации. Для сравнения нужны одинаковая задача, описание среды и наблюдение за ошибками. Открытое перечисление ограничений обычно полезнее общего заявления о наступлении «сингулярности».
Где начать изучение
Начните с небольшой задачи управления в учебной среде: перемещение до цели и реакция на препятствие. Затем добавьте измерение задержки и обработку потерянного сигнала. Это создаёт понятную связь между кодом и поведением.
Вычислительная часть автомобильных систем разобрана в материале DRIVE Thor. Для обучения модели есть введение в ML, для разбора учебного кода — CodeGenius. Примеры в статье редакционные; собственные испытания роботов не заявляются.
FAQ — частые вопросы
Что делает ИИ в робототехнике?
Помогает обрабатывать наблюдения и выбирать действия. Итог зависит также от датчиков, механики, управления и проверки.
Достаточно ли симуляции?
Она помогает проверить сценарии, но перенос в реальную среду требует оценки оборудования и условий.
Как оценить демонстрацию робота?
Уточните автономность, помощь человека, условия среды и поведение при ошибках. Проверяйте конкретный показанный сценарий.